ORBBEC
ORBBEC DOCS / WIKI OVERVIEWOrbbec Docs|奥比中光 Wiki
Complete guides for depth cameras, SDK integration, ROS2 and reproducible robotics projects.
奥比中光致力于提供深度相机、RGB-D 感知和三维视觉解决方案。本 Wiki 汇总产品系列、硬件上手、SDK、ROS2、点云、标定、项目与排错文档,帮助开发者从选型直接进入可运行结果。
QUICK LINKS / 快速入口
项目与产品资源
Bookmarks
ORBBEC WIKI LIST
奥比中光 Wiki 列表
4 documents
OVERVIEWGemini 2 Overview and Specifications
打开文档产品概述、深度范围、视场角和开发接口。
TECHNICALGemini 2 Technical Specifications
查看规格官方公开参数和系统兼容性。
SETUPHardware Setup and First Run
开始上手连接、识别、安装和首帧数据验证。
SDKSDK Installation and Device Discovery
查看 SDKPython/C++ 环境、设备枚举与数据流。
ROS / ROS2ROS2 Driver and Topic Validation
查看 ROS2Launch、话题、TF 与多相机命名空间。
VISIONDepth Image, Point Cloud and Calibration
查看视觉深度图、点云、内参与手眼标定。
SUPPORTTroubleshooting and FAQ
查看排错设备识别、ROS2、点云方向等常见问题。
PRODUCT SERIES / 产品系列
从深度感知到机器人视觉
4 categories
GEMINI SERIESGeminiASTRA SERIESAstra FEMTO SERIESFemto INDUSTRIAL 3D工业 3D
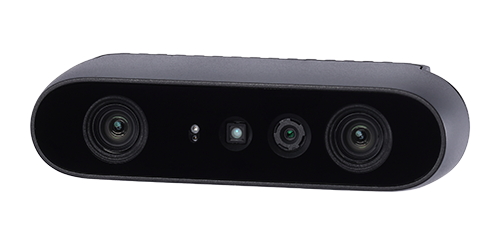
主动双目深度相机,适合机器人感知、SLAM、视觉抓取和三维扫描。
打开 Gemini 2 Wiki面向交互、三维测量和通用 RGB-D 应用的视觉产品系列。
文档规划中围绕 ToF 深度感知和多场景视觉应用的产品方向。
文档规划中面向工业检测、定位、测量和自动化系统的三维视觉方向。
文档规划中SUPPORT / 技术支持
从问题到解决方案
Forum / Email / GitHub