在机器人中接入奥比中光深度相机(ROS 2)
深度相机 / ROS 2
说明如何在 Ubuntu 与 ROS 2 环境中接入奥比中光深度相机:先确定驱动、ROS 2 发行版和设备启动文件,再完成驱动安装、数据流验证、RViz2 可视化、话题与坐标系确认,最后把相机正确挂接到机器人机体坐标系
内容概述
ROS 2 Humble / Jazzy / Lyrical
本文说明如何在 Ubuntu 与 ROS 2 环境中接入奥比中光深度相机:先确定驱动、ROS 2 发行版和设备启动文件,再完成驱动安装、数据流验证、RViz2 可视化、话题与坐标系确认,最后把相机正确挂接到机器人机体坐标系。
示例以 Astra 2 为主。ROS 2 驱动、发行版、CPU 架构和相机型号必须相互匹配;正式部署前请以奥比中光官方仓库与当前设备固件的最新说明为准。
基础知识
ROS 2 Humble / Jazzy / Lyrical
✅ 深度相机接入 ROS 2 的方式是使用 OrbbecSDK ROS2 Wrapper:它把 SDK 的取流能力封装成一个相机节点,按标准 ROS 2 消息发布图像、点云、IMU 与相机内参,机器人其余节点只需订阅话题。
✅ ROS 2 驱动与独立 SDK 是两个独立发行物。驱动包内已自带 SDK 运行库,按任务一安装过独立 SDK 的主机无需卸载,两者可以共存,但版本应保持一致。
接入后的数据形态
ROS 2 Humble / Jazzy / Lyrical
相机节点启动后,数据以话题形式输出,各类数据分别对应不同的上层用途:
| 数据 | 话题(默认命名空间 /camera) | 消息类型 | 典型用途 |
|---|---|---|---|
| 深度图 | /camera/depth/image_raw | sensor_msgs/msg/Image | 距离测量、避障、地面检测 |
| 彩色图 | /camera/color/image_raw | sensor_msgs/msg/Image | 目标识别、可视化 |
| 红外图 | /camera/ir/image_raw | sensor_msgs/msg/Image | 暗光成像、结构光散斑调试 |
| 点云 | /camera/depth/points | sensor_msgs/msg/PointCloud2 | 三维感知、建图、抓取定位 |
| IMU | /camera/gyro_accel/sample | sensor_msgs/msg/Imu | 运动估计、与视觉融合(仅具备 IMU 的型号有数据,见通用 02) |
| 相机内参 | /camera/depth/camera_info | sensor_msgs/msg/CameraInfo | 像素与三维坐标互相换算 |
完整话题清单、编码格式与坐标系定义见 通用 02 话题与坐标系。
版本与发行版对应关系
ROS 2 Humble / Jazzy / Lyrical
驱动通过 GitHub Releases 发布预编译 deb 包,每个 zip 对应「一种 ROS 2 发行版 + 一种主机架构」:
| 项目 | 取值 | 说明 |
|---|---|---|
| ROS 2 发行版 | Humble / Jazzy / Lyrical | 发行包覆盖这三种;Foxy 与 Rolling 需从源码构建 |
| 主机架构 | amd64 / arm64 | 由主机决定,与相机型号无关 |
发布页的文件名为 orbbec-ros2-debs-<发行版>-<架构>.zip,解压后得到两个 deb:
ros-<发行版>-orbbec-camera-msgs_<版本>_<架构>.deb 消息与服务定义ros-<发行版>-orbbec-camera_<版本>_<架构>.deb 相机节点本身⚠️ 驱动版本应与任务一所用 SDK 版本对应(示例环境两者均为 v2.10.6)。主机上若已有版本不一致的独立 SDK,/usr/local/lib 下的库可能先于驱动自带的库被加载。
型号与启动文件
ROS 2 Humble / Jazzy / Lyrical
每种型号对应一个启动文件,参数默认值按该型号的传感器能力设定。启动文件随 orbbec_camera 包安装,位于 share/orbbec_camera/launch/。
| 型号系列 | 启动文件 |
|---|---|
| Astra 2 | astra2.launch.py |
| Astra Mini Pro / Astra Mini S Pro | astra.launch.py |
| Gemini 2 / Gemini 2 L | gemini2.launch.py / gemini2L.launch.py |
| Gemini 210 / 215 | gemini210.launch.py |
| Gemini 301 系列(305 / 305g) | gemini_301_series.launch.py |
| Gemini 330 系列 | gemini_330_series.launch.py |
| Gemini 340 系列 | gemini345.launch.py / gemini345_lg.launch.py |
| Gemini 430 系列 | gemini435_le.launch.py |
| Femto Bolt | femto_bolt.launch.py |
| Femto Mega / Femto Mega I | femto_mega.launch.py |
| DaBai 系列 | dabai_a.launch.py 等对应型号文件 |
| LiDAR 系列 | lidar.launch.py |
示例环境(Astra 2)使用 astra2.launch.py。型号不在上表时,可在 share/orbbec_camera/launch/ 目录中按型号名查找。
环境要求
ROS 2 Humble / Jazzy / Lyrical
| 项目 | 要求 |
|---|---|
| 操作系统 | Ubuntu;x64 平台已验证 Ubuntu 22.04 |
| ROS 2 | 已安装且能 source 对应发行版的 setup.bash |
| 架构 | amd64 或 arm64 |
| 磁盘 | 驱动与依赖约占数百 MB |
| 权限 | 不需要 sudo 运行节点(由 udev 规则授予设备访问权限) |
⚠️ ARM64 的支持范围:受支持的 ARM64 平台为 NVIDIA Jetson 系列。其他 ARM64 平台在架构上可以安装 arm64 包,但不在受支持平台列表内,兼容性需自行验证。
环境准备与驱动安装
ROS 2 Humble / Jazzy / Lyrical
✅ 驱动以预编译 deb 形式发布:按「ROS 2 发行版 + 主机架构」取一个压缩包,解压后安装其中的两个 deb,不需要编译。
✅ 安装包自带 udev 规则与 SDK 运行库,节点以普通用户运行即可,不需要 sudo。
系统要求
ROS 2 Humble / Jazzy / Lyrical
| 项目 | 要求 |
|---|---|
| 操作系统 | Ubuntu;x64 平台已验证 Ubuntu 22.04 |
| ROS 2 | Humble / Jazzy / Lyrical(发行包覆盖这三种) |
| 主机架构 | amd64 或 arm64 |
| 磁盘空间 | 驱动与依赖合计数百 MB |
⚠️ ARM64 的支持范围:受支持的 ARM64 平台为 NVIDIA Jetson 系列。其他 ARM64 平台在架构上可以安装 arm64 包,但不在受支持平台列表内,兼容性需自行验证。
安装 ROS 2
ROS 2 Humble / Jazzy / Lyrical
机器上已有可用的 ROS 2 时,跳过本节。未安装时按 ROS 2 Ubuntu 安装说明 安装桌面版(含 RViz2,用于后续查看图像与点云):
sudo apt install ros-<ROS 发行版>-desktop安装完成后,每个终端使用前都需要 source 环境:
source /opt/ros/<ROS 发行版>/setup.bash建议把该命令写入 ~/.bashrc,避免每次手动执行。
下载驱动
ROS 2 Humble / Jazzy / Lyrical
驱动发布页:OrbbecSDK_ROS2 Releases。国内网络可改用 Gitee 镜像。
发布页的 Windows 无关,Linux 包统一命名为 orbbec-ros2-debs-<发行版>-<架构>.zip,一个压缩包对应一种发行版与一种架构的组合:
| 文件 | 适用环境 |
|---|---|
orbbec-ros2-debs-humble-amd64.zip | Humble · x64 |
orbbec-ros2-debs-humble-arm64.zip | Humble · ARM64 |
orbbec-ros2-debs-jazzy-amd64.zip | Jazzy · x64 |
orbbec-ros2-debs-jazzy-arm64.zip | Jazzy · ARM64 |
orbbec-ros2-debs-lyrical-amd64.zip | Lyrical · x64 |
orbbec-ros2-debs-lyrical-arm64.zip | Lyrical · ARM64 |
✅ 按上表的两个字段(发行版、架构)即可唯一确定应下载的文件。发行版用 printenv ROS_DISTRO 确认,架构用 uname -m 确认(x86_64 对应 amd64,aarch64 对应 arm64)。
若所用 ROS 2 发行版的软件源中已收录该驱动(apt list | grep orbbec 可确认),也可直接用系统包管理器安装。发行包版本通常落后于 Releases 的最新版,需要最新功能时仍以 Releases 为准。
下载后解压:
unzip orbbec-ros2-debs-<发行版>-<架构>.zip -d orbbec_ros2ls orbbec_ros2解压结果包含两个文件:
ros-<发行版>-orbbec-camera-msgs_<版本>_<架构>.debros-<发行版>-orbbec-camera_<版本>_<架构>.deb安装依赖与驱动
ROS 2 Humble / Jazzy / Lyrical
先装驱动所需的系统与 ROS 依赖:
sudo apt install -y libgflags-dev libgoogle-glog-dev nlohmann-json3-dev ros-<ROS 发行版>-image-transport ros-<ROS 发行版>-image-transport-plugins ros-<ROS 发行版>-compressed-image-transport ros-<ROS 发行版>-image-publisher ros-<ROS 发行版>-camera-info-manager ros-<ROS 发行版>-diagnostic-updater ros-<ROS 发行版>-diagnostic-msgs ros-<ROS 发行版>-statistics-msgs ros-<ROS 发行版>-backward-ros ros-<ROS 发行版>-xacrosudo apt install -y libdw-dev libssl-dev python3-tabulate再安装两个 deb:
cd orbbec_ros2sudo dpkg -i ros-<发行版>-orbbec-camera-msgs_<版本>_<架构>.deb ros-<发行版>-orbbec-camera_<版本>_<架构>.deb⚠️ 若 dpkg 提示依赖未满足,执行 sudo apt-get install -f 补齐依赖后再确认包状态:
dpkg -l | grep orbbec两行状态应为 ii。
需要在机器人 URDF 中引用相机模型时,再安装机型描述包:
sudo apt install -y ros-<ROS 发行版>-orbbec-description该包提供 share/orbbec_description/urdf/ 下各型号的 xacro 模型与网格文件,用法见 通用 03 第 1 节。
安装后的文件位置(以 ROS 2 安装根目录 /opt/ros/<ROS 发行版>/ 为基准):
| 路径 | 内容 |
|---|---|
share/orbbec_camera/launch/ | 各型号的启动文件 |
share/orbbec_camera/config/ | 参数配置文件 |
share/orbbec_camera/udev/ | udev 规则源文件 |
share/orbbec_camera/examples/ | 示例代码 |
lib/orbbec_camera/ | 节点与工具的可执行文件(orbbec_camera_node、list_devices_node 等) |
lib/liborbbec_camera.so | 相机节点插件 |
lib/libOrbbecSDK.so.<版本> | 驱动自带的 SDK 运行库 |
lib/extensions/ | 深度引擎与后处理扩展库 |
查询本机实际安装的全部文件:
dpkg -L ros-<ROS 发行版>-orbbec-camera | less⚠️ 上述路径属于 ROS 2 的安装根目录,与任务一安装的独立 SDK(/opt/OrbbecSDK_<版本>/)是两套独立的目录结构,两者互不替代。
设备权限(udev 规则)
ROS 2 Humble / Jazzy / Lyrical
Linux 下访问 USB 设备需要权限规则,否则打开设备会失败、只能用 sudo 运行节点。安装包会把规则文件安装到系统目录:
/etc/udev/rules.d/99-obsensor-libusb.rules规则对已连接的设备需要重新触发才能生效,重新插拔相机也可以:
sudo udevadm control --reload-rules && sudo udevadm trigger确认规则文件存在:
ls /etc/udev/rules.d/ | grep obsensor验证设备识别
ROS 2 Humble / Jazzy / Lyrical
source /opt/ros/<ROS 发行版>/setup.bashros2 run orbbec_camera list_devices_node正常输出示例:
[INFO] [...] [list_device_node]: name: Orbbec Astra2[INFO] [...] [list_device_node]: pid: 0x0660[INFO] [...] [list_device_node]: serial: <序列号>[INFO] [...] [list_device_node]: connection: USB3.0[INFO] [...] [list_device_node]: firmware version: <固件版本>[INFO] [...] [list_device_node]: usb port: <端口号>connection 应为 USB3.0。若显示 USB2.0,深度图的分辨率与帧率将受限,应改用 USB 3.0 端口与线材。
⚠️ 列表为空时,依次检查:相机是否插在 USB 3.0 端口、lsusb 是否能看到设备、udev 规则是否生效(见第 5 节)。lsusb 看不到设备属于硬件连接问题,与驱动无关。
从源码构建(发行版不在发行包覆盖范围时)
ROS 2 Humble / Jazzy / Lyrical
发行包只覆盖 Humble / Jazzy / Lyrical。使用 Foxy、Rolling 或需要修改驱动代码时,从源码构建:
mkdir -p ~/ros2_ws/srccd ~/ros2_ws/srcgit clone https://github.com/orbbec/OrbbecSDK_ROS2.gitcd OrbbecSDK_ROS2 && git checkout v2-maincd ~/ros2_wscolcon build --event-handlers console_direct+ --cmake-args -DCMAKE_BUILD_TYPE=Releasesource install/setup.bash源码构建方式下,udev 规则需手动安装:
sudo bash ~/ros2_ws/src/OrbbecSDK_ROS2/orbbec_camera/scripts/install_udev_rules.sh⚠️ 源码构建使用 v2-main 分支;main 分支对应 SDK v1 世代,仅用于 v2 已不支持的旧型号。
启动与查看数据流
ROS 2 Humble / Jazzy / Lyrical
✅ 启动只需一条命令:ros2 launch orbbec_camera astra2.launch.py;型号与启动文件的对应关系见 通用 01 第 3 节。
✅ 查看数据用 RViz2:加 Image 显示订阅 /camera/color/image_raw 与 /camera/depth/image_raw,加 PointCloud2 显示订阅 /camera/depth/points。
启动相机节点
ROS 2 Humble / Jazzy / Lyrical
source /opt/ros/<ROS 发行版>/setup.bashros2 launch orbbec_camera astra2.launch.py启动过程约需两秒,日志中的关键行如下:
[camera.camera]: Device Orbbec Astra 2 connected[camera.camera]: Serial number: <序列号>[camera.camera]: Firmware version: <固件版本>[camera.camera]: ROS Wrapper version: <驱动版本>[camera.camera]: SDK version: <SDK 版本>[camera.camera]: usb connect type: USB3.0[camera.camera]: depth Frame - Width: 800 Height: 600 fps: 30 Format: Y16[camera.camera]: ir Frame - Width: 800 Height: 600 fps: 30 Format: Y8[camera.camera]: color Frame - Width: 1280 Height: 720 fps: 30 Format: MJPG[camera.camera]: Initialize device cost: <毫秒数> ms三行 Frame - Width … 表示各路流已按该分辨率与格式启动。出现这三行即可进入下一步;若缺少某一路,检查启动参数中对应的 enable_* 与分辨率是否落在设备支持的组合内。
确认数据流
ROS 2 Humble / Jazzy / Lyrical
新开一个终端(同样先 source),逐项确认:
ros2 topic listros2 topic hz /camera/depth/image_rawros2 topic hz /camera/color/image_rawros2 topic hz 会输出统计帧率;统计需要等待数帧,中途没有输出属正常。
查看节点自报的各流帧率、延迟与订阅者状态:
ros2 topic echo /camera/device_status --once其中每路流的 publish_rate_hz 为该流最近的实际发布频率,delay_ms_avg 为平均延迟。设备在线状态由 device_online 给出。
在 RViz2 中查看
ROS 2 Humble / Jazzy / Lyrical
rviz2在 RViz2 中依次添加显示项:
| 显示类型 | 话题 | 看到的内容 |
|---|---|---|
Image | /camera/color/image_raw | 彩色图像 |
Image | /camera/depth/image_raw | 深度图(默认按原始 16 位显示,灰度随距离变化) |
PointCloud2 | /camera/depth/points | 由深度图生成的三维点云 |
Image | /camera/ir/image_raw | 红外图像 |
PointCloud2 的 Size (m) 调小到 0.01 左右、Style 选 Points 更容易观察。
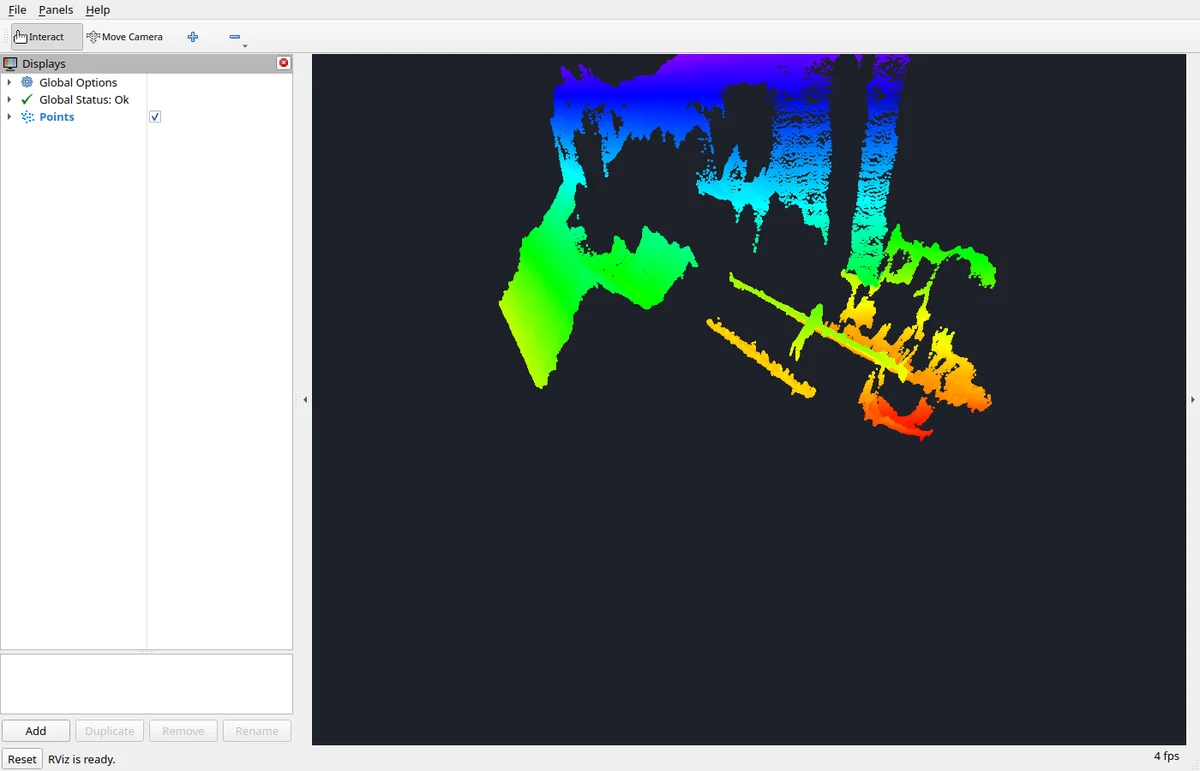
图为 PointCloud2 显示 /camera/depth/points 的效果:Fixed Frame 设为 camera_depth_optical_frame,Color Transformer 设为 AxisColor、Axis 设为 Z,颜色随深度变化(近处偏红、远处偏蓝)。画面左侧 Displays 中的 Global Status: Ok 表示 TF 与话题均正常。
⚠️ Global Options → Fixed Frame 必须与消息的 frame_id 属于同一棵 TF 树。只看相机数据时设为 camera_depth_optical_frame 即可;若设为 base_link 而尚未发布机体到相机的变换,RViz2 会提示 No transform from ...,此时按 通用 03 第 1 节 补静态变换。
轻量查看单路图像也可用 rqt_image_view(需先安装):
sudo apt install ros-<ROS 发行版>-rqt-image-viewros2 run rqt_image_view rqt_image_view /camera/depth/image_raw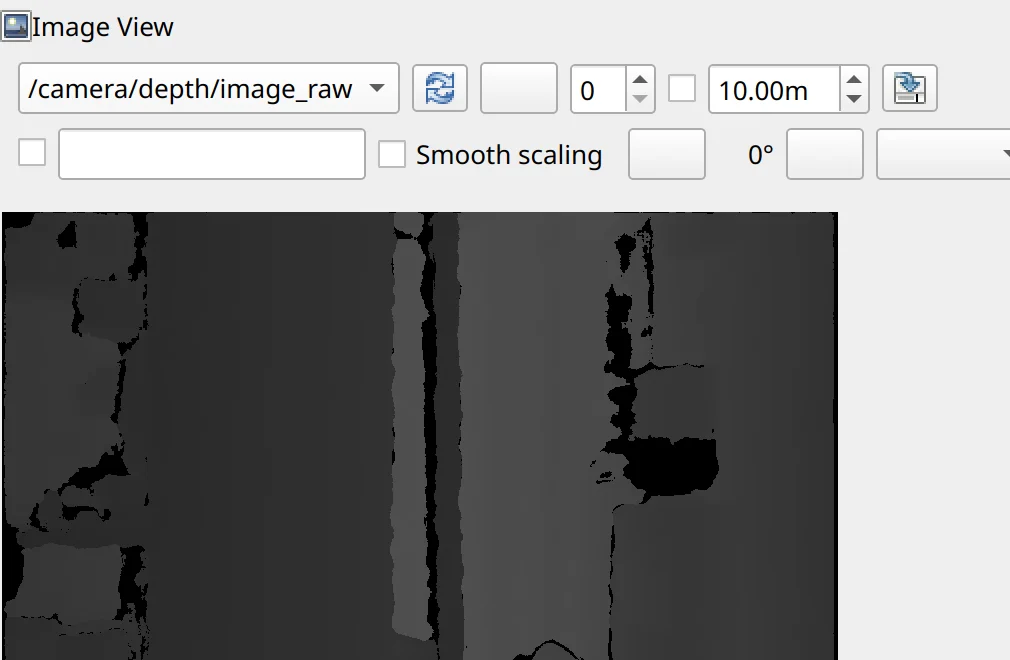
图为 rqt_image_view 订阅 /camera/depth/image_raw 的效果:窗口顶部下拉框为当前话题,深色区域为有效深度(灰度随距离变化),黑色为无效值。深度图以原始 16 位灰度显示,不做伪彩色映射。
常用启动参数
ROS 2 Humble / Jazzy / Lyrical
参数在启动命令后以 名称:=值 形式覆盖,可叠加多个。示例环境(Astra 2)的默认值如下:
| 参数 | 默认值 | 说明 |
|---|---|---|
camera_name | camera | 话题命名空间 |
serial_number | 空 | 多相机时指定设备 |
enable_depth / enable_color / enable_ir | true | 各路流开关 |
depth_width / depth_height / depth_fps | 800 / 600 / 30 | 深度流参数 |
color_width / color_height / color_fps | 1280 / 720 / 30 | 彩色流参数 |
color_format | MJPG | 彩色采集格式 |
ir_width / ir_height / ir_fps | 800 / 600 / 30 | 红外流参数 |
enable_point_cloud | true | 是否生成点云 |
enable_colored_point_cloud | false | 是否生成彩色点云 |
depth_registration | false | 深度是否注册到彩色帧 |
publish_tf | true | 是否发布相机内部 TF |
color_frame_queue_max_frames | 1 | 彩色帧队列长度 |
uvc_backend | libuvc | 采集后端 |
time_domain | global | 时间戳基准 |
只保留深度流并降低分辨率:
ros2 launch orbbec_camera astra2.launch.py enable_color:=false enable_ir:=false depth_width:=400 depth_height:=300 depth_fps:=15为相机改名(多相机场景):
ros2 launch orbbec_camera astra2.launch.py camera_name:=camera_front参数完整的取值与含义可用以下命令查看:
ros2 launch orbbec_camera astra2.launch.py --show-args深度滤波
ROS 2 Humble / Jazzy / Lyrical
深度图常出现空洞(黑色区域)、边缘飞点或帧间抖动,由深度后处理滤波器处理。启动文件已为各滤波器定义了参数,默认多数关闭,仅噪声去除默认开启。
| 参数 | 默认值 | 作用 |
|---|---|---|
enable_noise_removal_filter | true | 去除离散噪声点;noise_removal_filter_min_diff 与 noise_removal_filter_max_size 控制判定阈值与邻域范围 |
enable_spatial_filter | false | 空间滤波,平滑单帧图像,减少边缘飞点;参数 spatial_filter_alpha spatial_filter_diff_threshold spatial_filter_magnitude spatial_filter_radius |
enable_temporal_filter | false | 时域滤波,抑制帧间抖动;参数 temporal_filter_diff_threshold temporal_filter_weight |
enable_hole_filling_filter | false | 填补深度空洞;参数 hole_filling_filter_mode |
enable_threshold_filter | false | 按距离阈值裁剪;参数 threshold_filter_min / threshold_filter_max |
enable_decimation_filter | false | 降采样,降低数据量;参数 decimation_filter_scale |
示例:为近距离抓取场景打开时域滤波与空洞填补:
ros2 launch orbbec_camera astra2.launch.py enable_temporal_filter:=true enable_hole_filling_filter:=true⚠️ 滤波器在深度流上逐帧运算,全部开启会增加主机负载;参数取 -1 或空值时表示沿用设备当前值,而非关闭滤波器。各滤波器的完整参数与算法说明见驱动文档的深度过滤器章节。
停止与重启
ROS 2 Humble / Jazzy / Lyrical
在启动节点的终端按 Ctrl+C 正常退出。节点会释放设备,之后可立即重新启动。
⚠️ 若进程被强制结束(kill -9、终端异常关闭),UVC 设备可能处于残留状态,再次启动时话题存在但始终收不到数据。此时重新插拔相机(或对 USB 端口执行复位)后再启动即可恢复。
故障处理
ROS 2 Humble / Jazzy / Lyrical
| 现象 | 原因与处理 |
|---|---|
| 启动报找不到设备 / 设备数为 0 | 相机未接在 USB 3.0 端口、线材不支持 USB 3.0,或 udev 规则未生效;先 lsusb 确认设备存在 |
| 启动报参数不支持 / profile 无效 | 分辨率、帧率或格式不在设备支持列表内;用 ros2 run orbbec_camera list_camera_profile_mode_node 查询 |
| 话题存在但收不到数据 | 上次进程异常退出导致设备残留;按第 5 节重新插拔后重启 |
启动瞬间出现 Color frame queue overflow | 首帧到达速度超过队列长度(默认 1 帧),属启动瞬态;持续出现时降低分辨率或帧率 |
RViz2 报 No transform | Fixed Frame 与消息坐标系不在同一 TF 树;改 Fixed Frame 或补机体到相机的静态变换 |
| RViz2 中点云不显示 | 未开启 enable_point_cloud,或 Size (m) 过大;同时确认 Fixed Frame 正确 |
| CPU 占用过高 | 关闭不用的流、降低分辨率或帧率、关闭点云输出(见 通用 03 第 3 节) |
| 深度图大面积空白 | 场景超出量程、表面反光或过暗;0 为无效值属正常现象 |
话题与坐标系
ROS 2 Humble / Jazzy / Lyrical
✅ 相机节点默认以 /camera 为命名空间发布深度、彩色、红外三路图像,外加点云、内参与状态话题;图像话题仅在对应流使能时发布,IMU 话题仅在实际具备 IMU 的型号上产生数据。
✅ 深度图编码为 16UC1,单位毫米,像素值 0 表示无效(超量程或无回波),不需要再乘比例系数。
话题清单
ROS 2 Humble / Jazzy / Lyrical
相机节点在默认命名空间 /camera 下的话题:
| 话题 | 类型 | 内容 |
|---|---|---|
/camera/depth/image_raw | sensor_msgs/msg/Image | 深度图,16UC1,毫米 |
/camera/depth/camera_info | sensor_msgs/msg/CameraInfo | 深度相机内参与畸变模型 |
/camera/depth/points | sensor_msgs/msg/PointCloud2 | 由深度图生成的点云(需 enable_point_cloud) |
/camera/color/image_raw | sensor_msgs/msg/Image | 彩色图,rgb8 |
/camera/color/image_raw/compressed | sensor_msgs/msg/CompressedImage | 彩色压缩流(随发布插件使能出现) |
/camera/color/camera_info | sensor_msgs/msg/CameraInfo | 彩色相机内参 |
/camera/ir/image_raw | sensor_msgs/msg/Image | 红外图,mono8 |
/camera/ir/camera_info | sensor_msgs/msg/CameraInfo | 红外相机内参 |
/camera/gyro_accel/sample | sensor_msgs/msg/Imu | 陀螺仪与加速度计融合输出 |
/camera/accel/imu_info | orbbec_camera_msgs/msg/IMUInfo | 加速度计标定参数 |
/camera/gyro/imu_info | orbbec_camera_msgs/msg/IMUInfo | 陀螺仪标定参数 |
/camera/device_status | orbbec_camera_msgs/msg/DeviceStatus | 设备在线状态与各流实际发布帧率 |
/camera/depth_filters/status | orbbec_camera_msgs/msg/DepthFiltersStatus | 深度后处理滤波器状态 |
/tf /tf_static | tf2_msgs/msg/TFMessage | 相机内部坐标系变换 |
⚠️ 未使能的流不会发布对应话题。例如关闭红外流后,/camera/ir/image_raw 不再出现,依赖它的订阅端会一直等不到数据。
⚠️ IMU 话题只在实际具备 IMU 的型号上产生数据:节点会为 IMU 相关话题建立发布者,但设备没有对应传感器时不会有消息。示例设备 Astra 2 的传感器只有深度、彩色、红外三路(可用 ros2 run orbbec_camera list_camera_profile_mode_node 确认),其 IMU 话题始终为空。具备 IMU 的型号需同时开启对应流:
ros2 launch orbbec_camera astra2.launch.py enable_accel:=true enable_gyro:=true图像编码与取值
ROS 2 Humble / Jazzy / Lyrical
| 流 | 编码 | 典型分辨率 | 取值含义 |
|---|---|---|---|
| 深度 | 16UC1 | 800 × 600 | 每像素 16 位无符号整数,单位毫米;0 为无效值 |
| 彩色 | rgb8 | 1280 × 720 | 三通道 8 位;设备侧为 MJPG 时由驱动解码后发布 |
| 红外 | mono8 | 800 × 600 | 单通道 8 位灰度 |
深度值的读取方式(C++):
auto depth = msg->data; // sensor_msgs::msg::Image::_data_typeuint16_t d = depth[row * width + col]; // 单位:毫米,0 表示无效Python 侧建议用 numpy.frombuffer 转为 uint16 数组后按二维索引访问,避免逐像素处理带来的开销。
⚠️ 彩色图默认以 MJPG 采集、在主机侧解码为 rgb8 后发布。带宽允许时也可将 color_format 设为 YUYV 或 RGB,省去解码开销,但占用更高。
相机内参
ROS 2 Humble / Jazzy / Lyrical
camera_info 提供该流的内参与畸变模型,用于像素坐标与相机三维坐标互算:
| 字段 | 含义 |
|---|---|
k | 3 × 3 内参矩阵,包含焦距 fx fy 与主点 cx cy |
d | 畸变系数;模型由 distortion_model 给出 |
distortion_model | 示例设备的深度流为 rational_polynomial |
frame_id | 与该流图像一致的坐标系名,如 camera_depth_optical_frame |
反投影公式(深度图,单位毫米→米):
Z = 深度像素值 / 1000X = (u - cx) * Z / fxY = (v - cy) * Z / fy坐标系与 TF
ROS 2 Humble / Jazzy / Lyrical
节点默认发布相机内部各传感器之间的静态变换(publish_tf 默认开启)。坐标系分两类:
| 类型 | 示例 | 轴向约定 |
|---|---|---|
| 机体坐标系 | camera_depth_frame、camera_color_frame | ROS 约定:X 向前、Y 向左、Z 向上 |
| 光学坐标系 | camera_depth_optical_frame、camera_color_optical_frame | 相机约定:Z 向前(光轴)、X 向右、Y 向下 |
图像与点云消息的 frame_id 均为光学坐标系。相机节点默认发布的坐标系包括:
camera_depth_frame ─┬─ camera_depth_optical_frame ├─ camera_ir_frame ── camera_ir_optical_frame ├─ camera_color_frame ── camera_color_optical_frame ├─ camera_accel_frame ── camera_accel_optical_frame └─ camera_gyro_frame ── camera_gyro_optical_frame⚠️ 这些是相机内部的坐标系,根节点 camera_depth_frame 与机器人机体之间没有变换。接入机器人时必须补一条机体到相机的静态变换,否则 RViz2 中会报 No transform from [camera_depth_optical_frame] to [base_link]。做法见 通用 03 机器人集成要点。
话题与坐标系 · QoS
ROS 2 Humble / Jazzy / Lyrical
图像话题的默认 QoS 为 RELIABLE / VOLATILE / KEEP_LAST(10)。订阅端使用 ROS 2 默认 QoS 即可匹配;若订阅端显式改为 BEST_EFFORT,与 RELIABLE 发布端仍可通信,但反向不成立。
服务接口
ROS 2 Humble / Jazzy / Lyrical
除话题外,节点还提供服务用于查询与控制。常用服务:
| 服务 | 作用 |
|---|---|
/camera/get_device_info | 查询型号、序列号、固件版本、SDK 版本 |
/camera/get_sdk_version | 查询当前 SDK 版本 |
/camera/get_streams_enable | 查询各流使能状态 |
/camera/set_color_exposure / /camera/set_color_gain | 设置彩色曝光与增益 |
/camera/set_depth_exposure / /camera/set_depth_gain | 设置深度曝光与增益 |
/camera/set_color_flip / /camera/set_depth_flip | 翻转图像 |
/camera/set_color_rotation / /camera/set_depth_rotation | 旋转图像 |
/camera/save_images | 保存当前帧到磁盘 |
/camera/save_point_cloud | 保存当前点云 |
/camera/set_bag_recording | 开始或停止设备级录制 |
/camera/send_software_trigger | 软触发一次采集 |
/camera/reboot_device | 重启设备 |
查询设备信息:
ros2 service call /camera/get_device_info orbbec_camera_msgs/srv/GetDeviceInfo '{}'完整服务列表用 ros2 service list | grep -v parameters 查看。
最小订阅示例
ROS 2 Humble / Jazzy / Lyrical
以下为一个可直接运行的 Python 示例:订阅深度图,取画面中心区域,输出其中的最小与最大有效距离。示例仅用于说明数据如何取出,不涉及具体业务逻辑。
# depth_probe.py —— 读取深度图中心区域的有效距离范围import rclpyfrom rclpy.node import Nodefrom rclpy.qos import QoSProfile, ReliabilityPolicy, HistoryPolicyfrom sensor_msgs.msg import Imageimport numpy as np
class DepthProbe(Node): def __init__(self): super().__init__("depth_probe") qos = QoSProfile(depth=10, reliability=ReliabilityPolicy.RELIABLE, history=HistoryPolicy.KEEP_LAST) self.create_subscription(Image, "/camera/depth/image_raw", self.on_image, qos) self.count = 0 self.done = False
def on_image(self, msg): self.count += 1 if self.count <= 5: # 跳过启动初期的前几帧 return # 深度图为 16UC1,按行宽还原成二维数组,取值单位毫米 depth = np.frombuffer(msg.data, dtype=np.uint16).reshape(msg.height, msg.width) h, w = depth.shape roi = depth[h // 3: h * 2 // 3, w // 3: w * 2 // 3] # 画面中心 1/3 区域 valid = roi[roi > 0] # 0 为无效像素 if valid.size: print("有效像素 %d 个,最小距离 %d mm,最大距离 %d mm" % (valid.size, valid.min(), valid.max())) else: print("该区域内没有有效深度值") self.done = True
def main(): rclpy.init() node = DepthProbe() while rclpy.ok() and not node.done: rclpy.spin_once(node, timeout_sec=0.5) node.destroy_node() rclpy.shutdown()
if __name__ == "__main__": main()启动相机节点后运行:
python3 depth_probe.py输出示例:
有效像素 49275 个,最小距离 1679 mm,最大距离 3695 mm要点:
| 位置 | 说明 |
|---|---|
QoSProfile | 与发布端的 RELIABLE / KEEP_LAST(10) 保持一致 |
np.frombuffer(...).reshape(h, w) | 深度数据是一维字节流,需按 height × width 还原 |
dtype=np.uint16 | 对应 16UC1;彩色图应改用 uint8 并按三通道还原 |
roi > 0 | 过滤无效像素,避免 0 值参与统计 |
常用调试命令
ROS 2 Humble / Jazzy / Lyrical
| 目的 | 命令 |
|---|---|
| 列出话题 | ros2 topic list |
| 查看某路实际帧率 | ros2 topic hz /camera/depth/image_raw |
| 查看消息结构 | ros2 topic echo /camera/depth/camera_info --once |
| 查看带宽 | ros2 topic bw /camera/depth/image_raw |
| 查看各流帧率与延迟 | ros2 topic echo /camera/device_status --once |
| 录制数据 | ros2 bag record -o <目录> /camera/depth/image_raw /camera/color/image_raw |
| 查看节点与参数 | ros2 node list · ros2 param list /camera/camera |
⚠️ ros2 topic hz 与 ros2 topic echo 依赖订阅端,第一次统计需要等待数帧。同时运行多个订阅端会增加主机负载,排查结束后应及时关闭。
机器人集成要点
ROS 2 Humble / Jazzy / Lyrical
✅ 接入机器人的三个要点:发布机体到相机的静态 TF、按任务选择点云或图像的深度形态、控制分辨率与流数以约束 CPU 与带宽占用。
机体到相机的静态变换
ROS 2 Humble / Jazzy / Lyrical
相机节点发布的根坐标系是 camera_depth_frame,它对应相机外壳的几何原点。要让机器人其他节点能用这份数据,必须从机体 base_link 补一条静态变换直接指向它:
ros2 run tf2_ros static_transform_publisher --frame-id base_link --child-frame-id camera_depth_frame --x 0.15 --y 0.0 --z 0.08 --qx 0 --qy 0 --qz 0 --qw 1若机器人已有 URDF 模型,也可以把相机作为一个固定连接的部件写进模型,再让模型的相机基座与 camera_depth_frame 对齐:
<link name="camera_link"/><joint name="camera_joint" type="fixed"> <parent link="base_link"/> <child link="camera_link"/> <origin xyz="0.15 0 0.08" rpy="0 0 0"/></joint>使用 orbbec_description 包中的型号模型(Astra 2 对应 urdf/astra_2.urdf.xacro)时,模型的根坐标系为 camera_link,其下已包含与驱动一致的 camera_depth_frame、camera_color_frame 等坐标系。只需把 camera_link 固定连接到机体即可,无需再补内部变换。
⚠️ 平移与旋转取值对应相机的实际安装位置与朝向,务必量测后填入,否则点云在机体坐标系中会整体偏移。
深度图与彩色图的帧对齐
ROS 2 Humble / Jazzy / Lyrical
深度流与彩色流属于不同的光学坐标系,两者之间有固定的外参。若要直接读取彩色图与深度图同一像素位置,可在启动时开启深度到彩色的对齐(参数 depth_registration、align_mode、enable_d2c_viewer,见 Ubuntu平台 / 02)。对齐后图像与点云使用彩色相机坐标系。
在不对齐的情况下,深度图与彩色图按同样的像素坐标读取时,不指向同一空间点。
数据形态选择
ROS 2 Humble / Jazzy / Lyrical
| 任务 | 首选数据 | 原因 |
|---|---|---|
| 避障、距离检测 | 深度图直接订阅,或 depth/points 点云 | 点云更直观、可在 RViz2 直接看,但更耗带宽 |
| 目标检测、语义分割 | 彩色图 | 颜色与纹理信息完整 |
| 建图、抓取、位姿估计 | 点云 depth/points 或彩色点云 | 需要三维几何 |
| 暗光环境成像 | 红外图 | 红外指令存在时适用 |
点云是按需生成的:默认 enable_point_cloud:=true,若机器人自研节点不需要三维点,可关闭以节省 CPU 与带宽:
ros2 launch orbbec_camera astra2.launch.py enable_point_cloud:=false彩色点云(深度注册到彩色帧)由 enable_colored_point_cloud:=true 控制,生成开销高于普通点云,仅在确实需要带颜色点云时开启。
分辨率、帧率与带宽
ROS 2 Humble / Jazzy / Lyrical
相机按启动参数输出指定分辨率与帧率。分辨率与帧率越高,占用的 USB 带宽、主机 CPU(解码、点云生成)与发布带宽越大。按算力调节的主要参数:
| 参数 | 作用 |
|---|---|
depth_width / depth_height / depth_fps | 深度流分辨率与帧率 |
color_width / color_height / color_fps | 彩色流分辨率与帧率 |
ir_width / ir_height / ir_fps | 红外流分辨率与帧率 |
enable_depth / enable_color / enable_ir | 关闭不需要的流 |
color_format | MJPG(默认,省带宽)或 YUYV / RGB |
enable_point_cloud | 关闭点云生成 |
示例:嵌入式主机上只保留避障所需的深度流,降低分辨率:
ros2 launch orbbec_camera astra2.launch.py enable_color:=false enable_ir:=false depth_width:=400 depth_height:=300 depth_fps:=15⚠️ 流的分辨率与帧率必须在 list_camera_profile_mode_node 列出的组合内取值,否则节点启动失败。查询该产品支持的所有流组合:
ros2 run orbbec_camera list_camera_profile_mode_node其它机器人相关参数
ROS 2 Humble / Jazzy / Lyrical
| 参数 | 取值 / 作用 |
|---|---|
camera_name | 命名空间;多相机时改为各自独立命名,避免话题冲突 |
serial_number | 多相机时指定具体设备;单相机可留空 |
usb_port | 多相机时指定设备所在 USB 端口 |
time_domain | global 用系统时间戳,device 用设备时间戳 |
enable_frame_sync | 深度与彩色帧同步;同版本下按启动文件默认即可 |
publish_tf | 是否发布相机内部 TF(默认开启) |
多相机场景的参数组织方式,见 驱动文档 的多相机章节。
机器人开发流程建议
ROS 2 Humble / Jazzy / Lyrical
- 先在主机确认出图:跑通 Ubuntu平台 / 02 的 RViz2 查看流程,确认相机本身正常。
- 再接到机器人:把相机装到机器人、量测安装位姿,写入 URDF 静态变换。
- 调资源:用
ros2 topic hz观察实际帧率,用ros2 topic bw观察带宽,必要时降分辨率、关点云。 - 写感知节点:订阅所需话题,按 通用 02 的编码与坐标系说明取数。
- 录制回归:用
ros2 bag record录制一份数据,便于不接相机时离线调试与回放。
讨论、纠错与持续维护
Forum / GitHub / Community